





视觉传感器如何将PCB读码数据绑定到MES系统?产线追溯实操解析
在PCB产线,追溯链条断裂最常见的位置,不是MES系统本身,而是 “读码结果”到“MES数据记录”之间的最后一跳。视觉传感器读出了码,但读码结果没有和当前板件的SN、工单、检测判定绑定,数据就只是悬在半空的字符串。视觉传感器要将PCB读码数据可靠地绑定到MES,核心是解决三个问题:用什么协议传、在什么时机传、传过去的数据和谁绑定。
视觉传感器在MES数据链中的角色定位
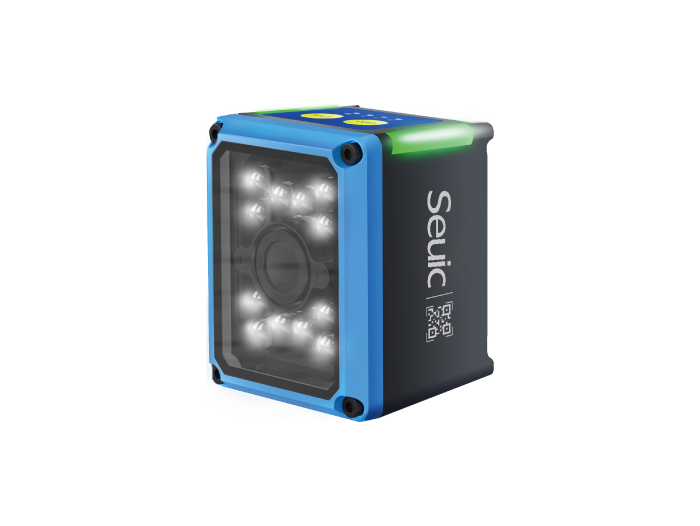
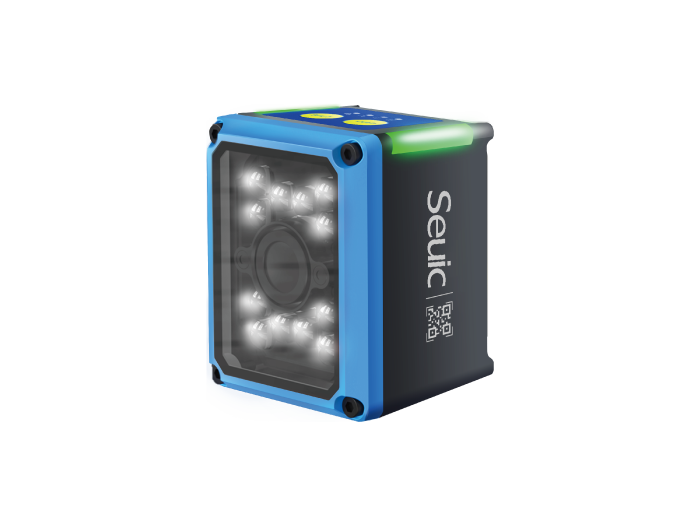
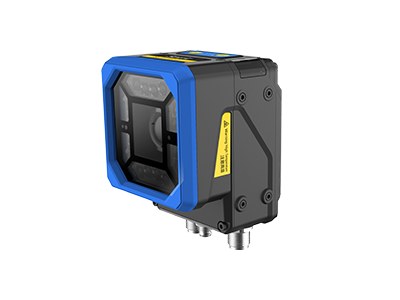
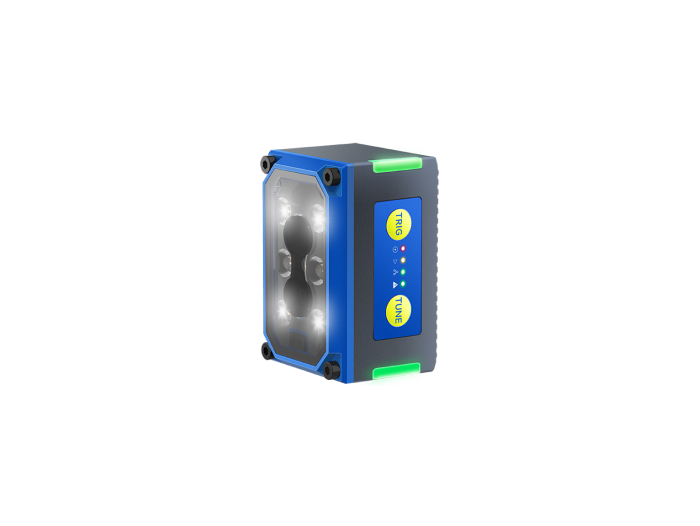
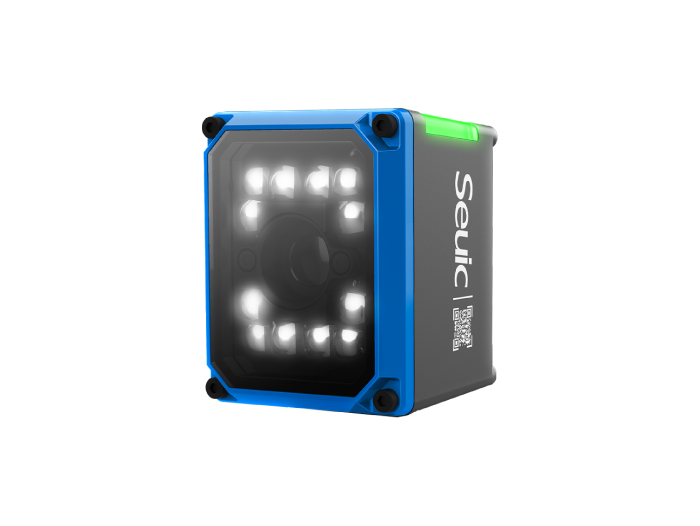
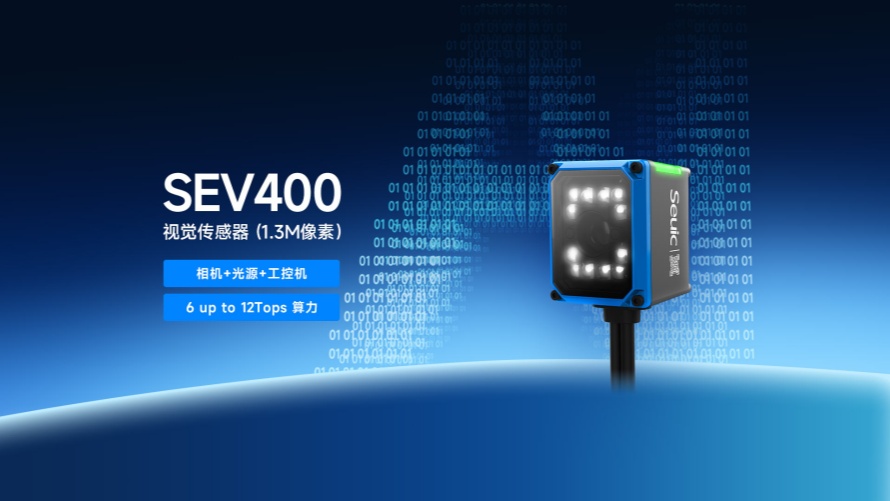
视觉传感器不是MES的替代品,而是MES在产线端的数据采集触手。以东集SEV400为例,它集成1D/2D条码识别工具,可读取PCB板上的DataMatrix码与二维码,读码结果直接输出至MES系统,形成“检测—判定—联动”的闭环。MES负责存储与调度,视觉传感器负责在毫秒级时间内完成“看到码、读出码、送出码”三个动作,让每一片PCB在MES中获得可追溯的数字身份。
数据通路:视觉传感器如何把码送到MES
读码数据进入MES的路径,取决于产线现有的控制架构。SEV400提供了多层级的通讯选项:
以太网直连:通过TCP/UDP协议,SEV400可将读码结果直接发送到MES指定的服务器地址或端口。这是最直接的绑定方式,适用于MES具备Socket接口、能够主动接收设备数据的场景。
经PLC中转:若产线以PLC为控制核心,SEV400将读码结果输出至PLC,由PLC在工位节拍到达时,连同工单信息、工位状态一并写入MES。这种方式将视觉数据纳入产线原有控制逻辑,集成度更高。
串行通讯兜底:对于仍在使用RS232/RS485的老产线,SEV400的串行通信能力可作为兼容方案,以115200bps等速率将读码数据送出,再由上位机转发至MES。
MES绑定的实操关键:触发时机与数据封装
读码数据“什么时候送到MES”,比“怎么送”更容易被忽视。如果视觉传感器在PCB尚未到位时就触发读码,或读码完成后MES工位状态已经切换,数据就会错绑。
SEV400支持光电传感器触发与连续触发两种模式,可与产线节拍精确同步。典型实操流程是:PCB到位→光电传感器发出触发信号→SEV400采集图像并解码→读码结果附加工位ID、时间戳、检测判定(OK/NG)→通过TCP/UDP或PLC写入MES当前板件记录。读码结果不是孤立上传的,而是和工位、时间、判定结果封装在一起,MES收到的是一个完整的“事件”,而非一个裸码。
场景化实操:AOI后与分板前的绑定差异
AOI检测后绑定:工位在AOI设备之后,视觉传感器读取板件码后,将码信息与AOI判定结果一并写入MES。此时读码数据的作用是把AOI的缺陷结论“钉”到具体板件上,返修与复判环节可据此追溯。
分板前绑定:拼板在分板前,视觉传感器读取整板各小板的二维码,读码结果与拼板工单、分板计划绑定。MES据此建立“拼板—小板”的追溯关系,分板后每一块小板的数据链条都能回溯到原拼板。
在这两类场景中,SEV400的方案存储与切换能力尤为重要:设备最多可存储32套检测方案,AOI后工位与分板前工位可各自调用对应方案,换型时无需重新搭建硬件。
通讯兼容性与现场部署的底线条件
视觉传感器能否顺利绑定MES,选型阶段需要确认三件事:MES侧是否具备接收设备数据的接口(Socket、数据库写入或PLC寄存器读取);视觉传感器的通讯协议是否与现有控制架构匹配;触发信号是否能够与产线节拍同步。SEV400视觉传感器支持主流工业通讯协议,可接入现有PLC或MES系统,IP67防护等级允许其直接安装在有粉尘或切削液飞溅的工位旁,无需额外防护罩。
常见问题解答(FAQ)
Q1:SEV400读出的码,MES收不到或收错了,通常是什么原因?
最常见的原因是触发时机与工位状态不同步。视觉传感器读码很快,但如果PLC或MES尚未切换到当前板件的记录,数据就会写入上一条记录。解决方式是确保光电触发信号、视觉读码、MES工位切换三者在同一节拍窗口内完成,并让读码结果附带时间戳与工位ID,便于MES侧校验。
Q2:产线同时有多个读码工位,SEV400需要每站配一台吗?
不一定。SEV400支持最多32套检测方案存储与切换,理论上同一台设备可通过调用不同方案,分时服务于多个读码或检测工位。但实际部署仍需考虑工位间距、触发同步与节拍匹配,建议根据产线布局评估是否共用。
Q3:SEV400与MES之间需要额外的中间件或工控机吗?
SEV400将相机、光源与工控算力集成于一体,内置6至12Tops算力,无需外接工控机即可完成图像采集、解码与结果输出。若MES具备标准通讯接口,读码数据可经TCP/UDP或PLC直接送达,无需额外中间件;若MES接口为非标准协议,则需在上位机侧做一次轻量转发。
结语
视觉传感器绑定MES,技术难点不在“读码”,而在读码结果与板件身份、工位状态、时间窗口的精确对齐。东集SEV400视觉传感器以TCP/UDP、PLC中转与串行通讯构成多层数据通路,以光电触发同步产线节拍,以方案存储适配多工位切换,把读码数据从“孤立的字符串”变成MES中可检索、可追溯的结构化事件。部署前,建议用产线实际MES接口与节拍条件做一次端到端联调,让“绑定”在产线上被验证,而非停留在协议表里。